RPDL-YOLO: מסגרת YOLOv8 יעילה לזיהוי ציפורים קטנות בסביבות אוויריות בשדות תעופה
פיתוח מודל בינה מלאכותית מבוסס ראייה ממוחשבת לשיפור בטיחות הטיסה ומניעת התנגשויות עם ציפורים.
נקודות מפתח
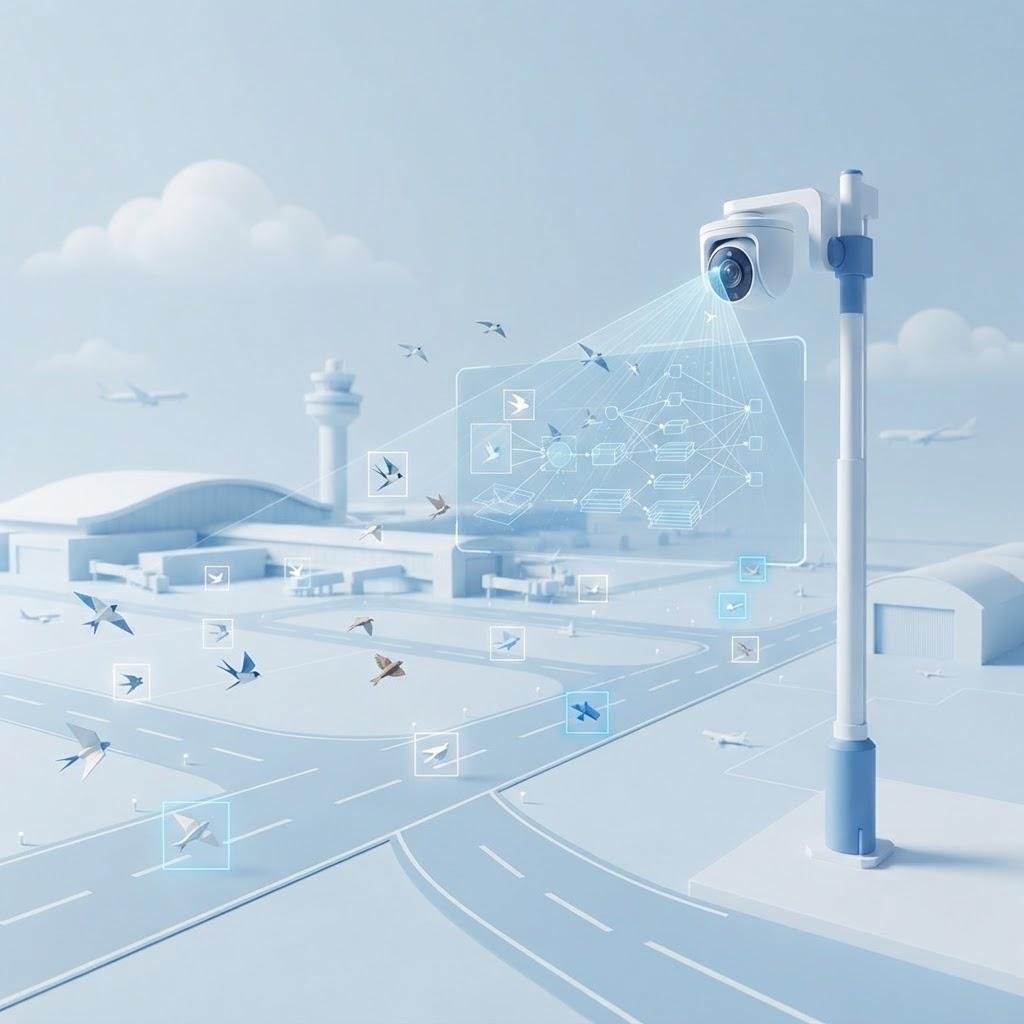
החוקרים ביקשו להתמודד עם המגבלות של מערכות זיהוי נוכחיות המתקשות לזהות ציפורים קטנות ומהירות בשטחי שדות תעופה, בעיקר בשל רקע מורכב וניגודיות נמוכה. לצורך כך פותח מודל בשם RPDL-YOLO, המבוסס על YOLOv8, המשלב אופטימיזציה של תכונות מרחביות באמצעות RepViTBlock, מבנה כפול לזיהוי ברזולוציה גבוהה, ופונקציית אובדן (loss function) חדשה בשם Mix_IoU לשיפור דיוק המיקום ויציבות האימון. המודל החדש הציג שיפור משמעותי לעומת מודל הבסיס: עלייה של 7.6% בדיוק (Precision), 5.4% בשיעור הזיהוי (Recall) ו-4.6% בערך ה-mAP@50, כל זאת תוך שמירה על מהירות עיבוד של 93.1 פריימים לשנייה. תוצאות אלו מעידות כי המודל מסוגל לזהות ביעילות מטרות קטנות ומהירות בסביבת שדה תעופה, דבר המהווה פתרון מעשי להגברת בטיחות הטיסה ומניעת התנגשויות.
סוכן המחקרים של מצאתי לי
נבדק ואומת על-ידי לי פרימט — קלינאית תקשורת מוסמכת
מה בדקו
החוקרים ביקשו להתמודד עם המגבלות של מערכות זיהוי נוכחיות המתקשות לזהות ציפורים קטנות ומהירות בשטחי שדות תעופה, בעיקר בשל רקע מורכב וניגודיות נמוכה. לצורך כך פותח מודל בשם RPDL-YOLO, המבוסס על YOLOv8, המשלב אופטימיזציה של תכונות מרחביות באמצעות RepViTBlock, מבנה כפול לזיהוי ברזולוציה גבוהה, ופונקציית אובדן (loss function) חדשה בשם Mix_IoU לשיפור דיוק המיקום ויציבות האימון.
יש לכם שאלות? קבלו תשובות
עיינו ב-FAQ ובתקצירים מקצועיים כדי לפתור תהיות נפוצות במהירות.
**## מה מצאו
המודל החדש הציג שיפור משמעותי לעומת מודל הבסיס: עלייה של 7.6% בדיוק (Precision), 5.4% בשיעור הזיהוי (Recall) ו-4.6% בערך ה-mAP@50, כל זאת תוך שמירה על מהירות עיבוד של 93.1 פריימים לשנייה.** תוצאות אלו מעידות כי המודל מסוגל לזהות ביעילות מטרות קטנות ומהירות בסביבת שדה תעופה, דבר המהווה פתרון מעשי להגברת בטיחות הטיסה ומניעת התנגשויות.
מקורות וקריאה נוספת
הכתבה מבוססת על מקורות מקצועיים ושכאן תמצאו קישורים ישירים למידע רלוונטי, לצד קריאה נוספת להעמקה.
חיפשתם הדרכה או ליווי מקצועי?
במאגר שלנו תמצאו מאות אופטומטריה מומלצים עם תורים פנויים.
